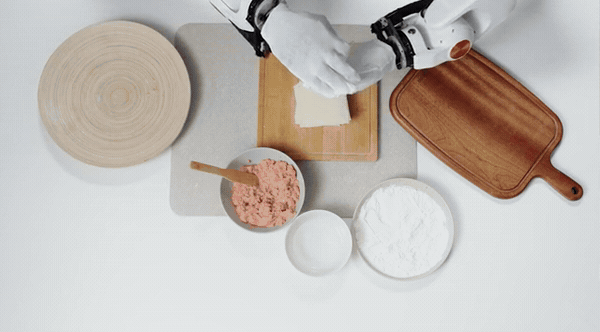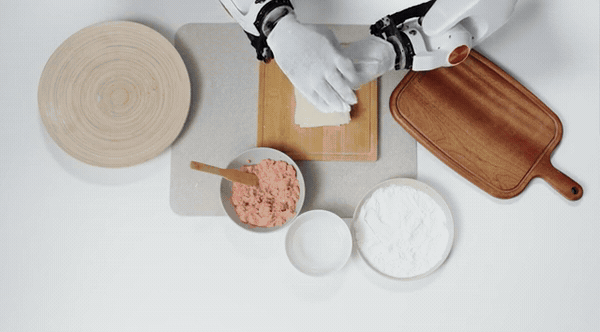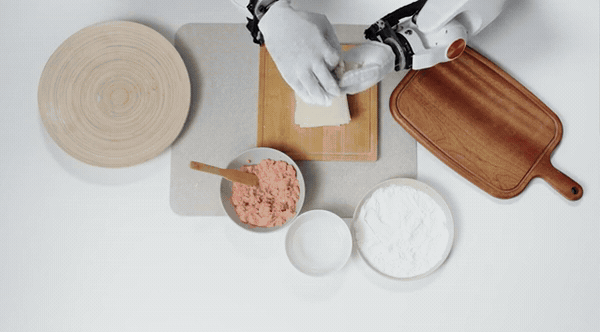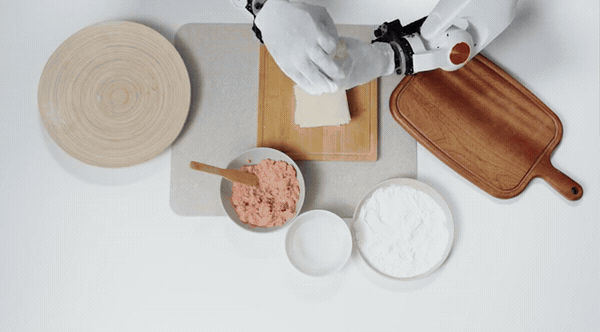
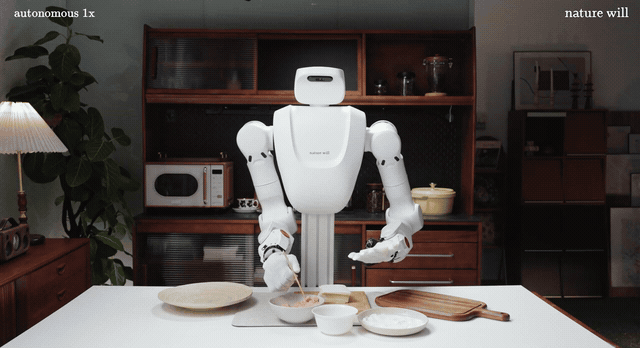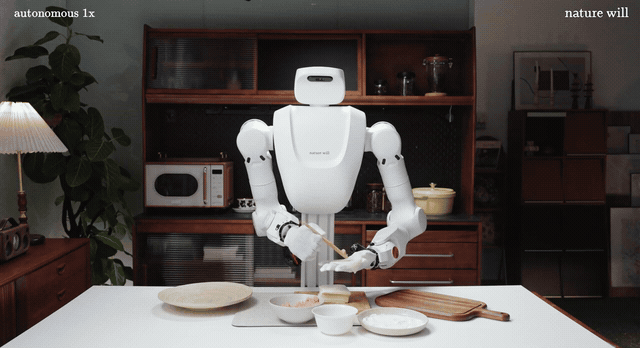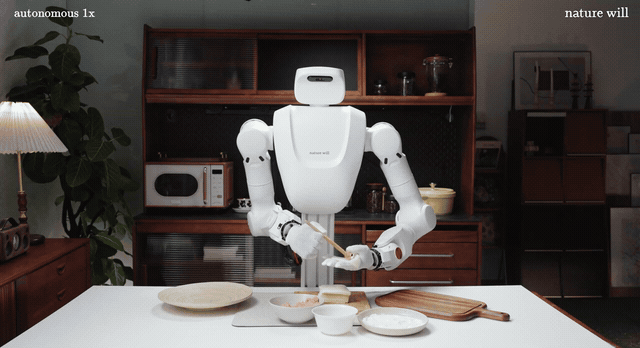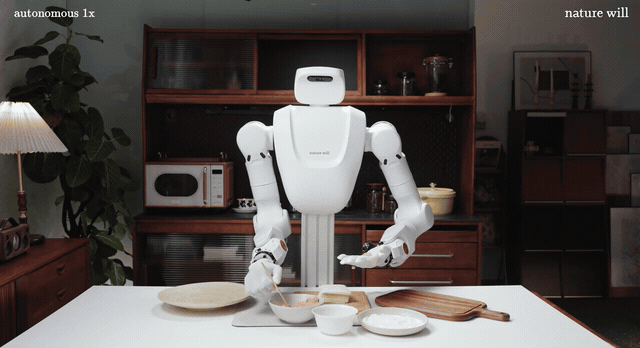
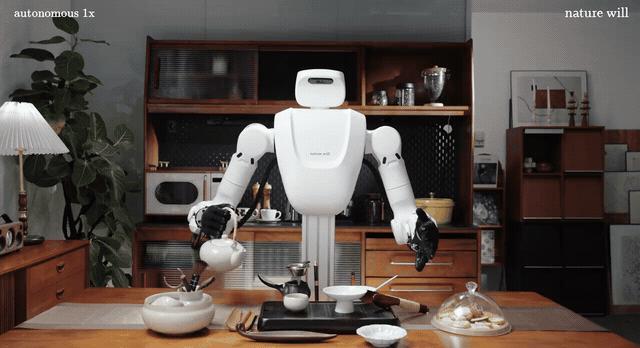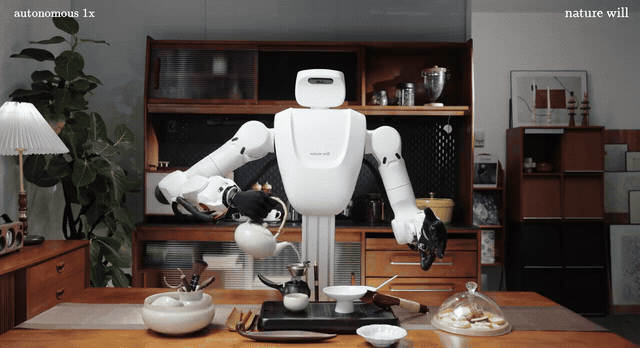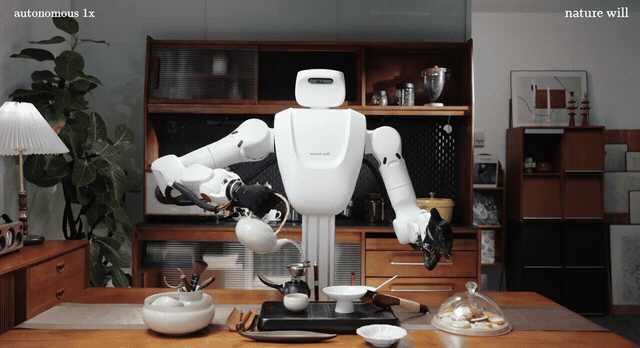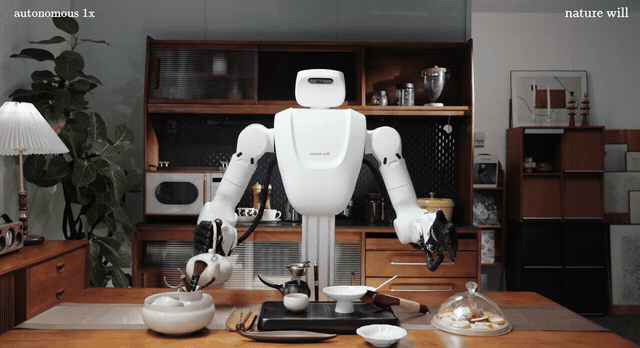
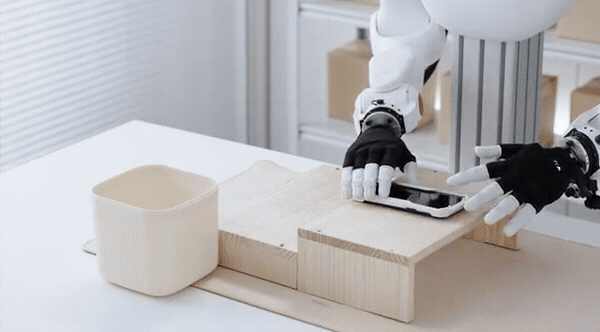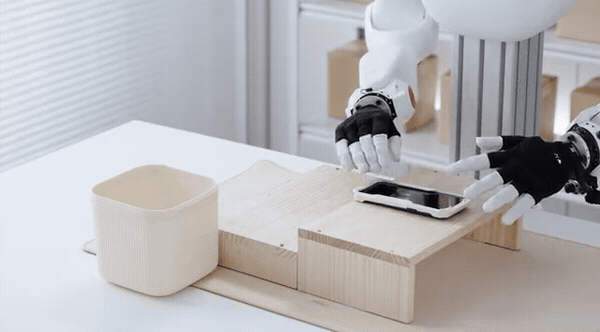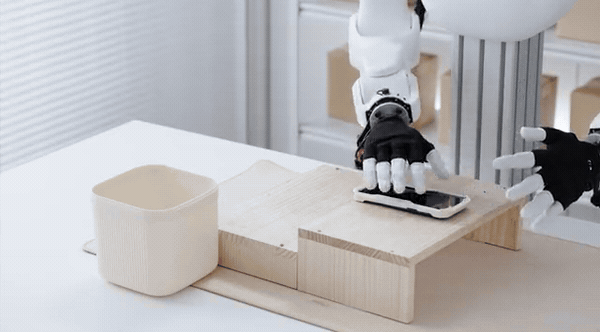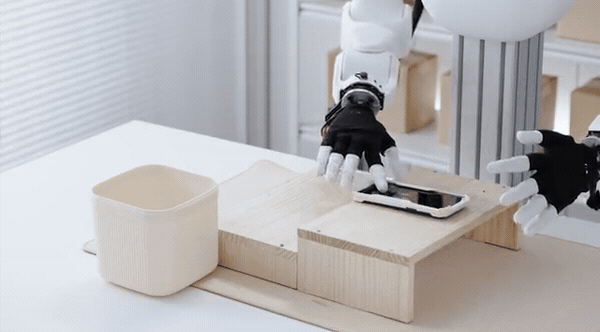
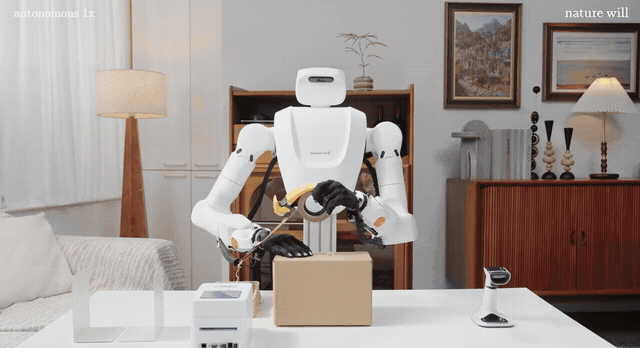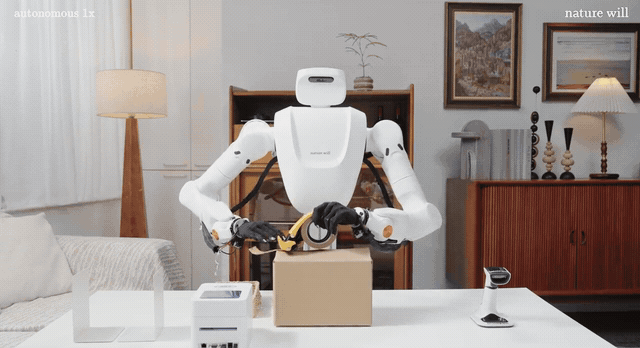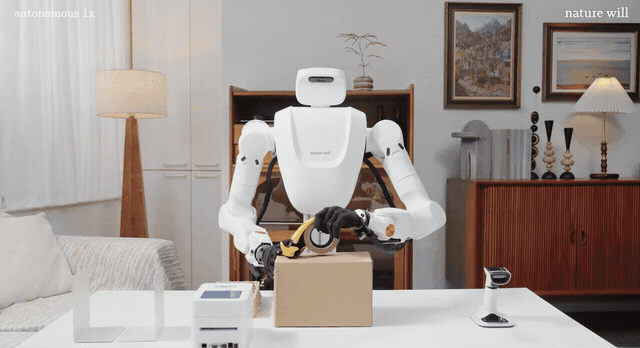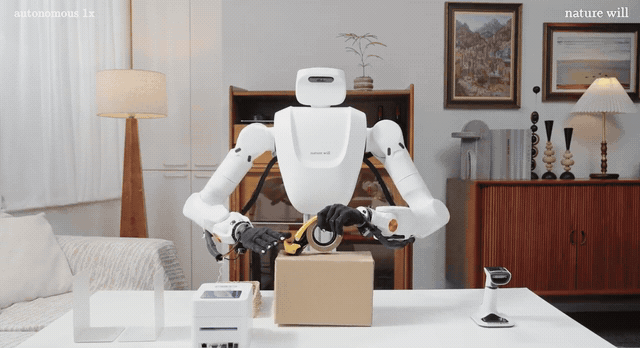
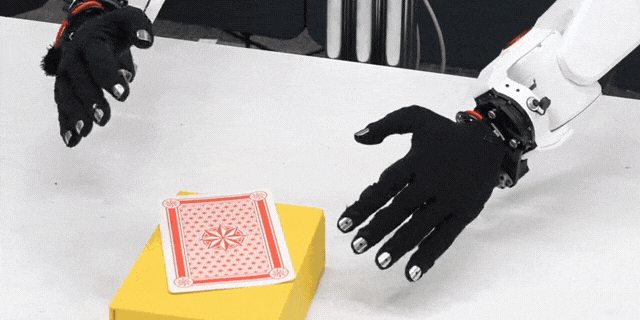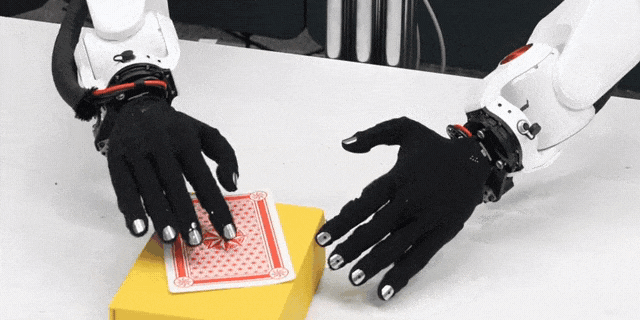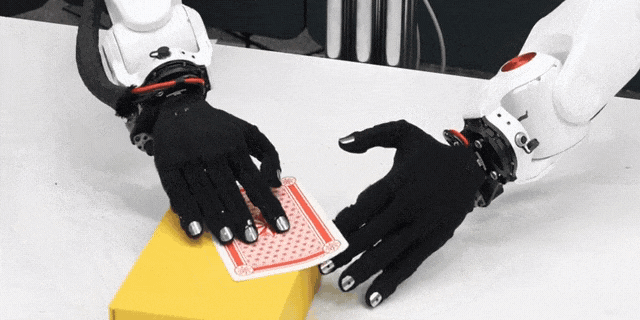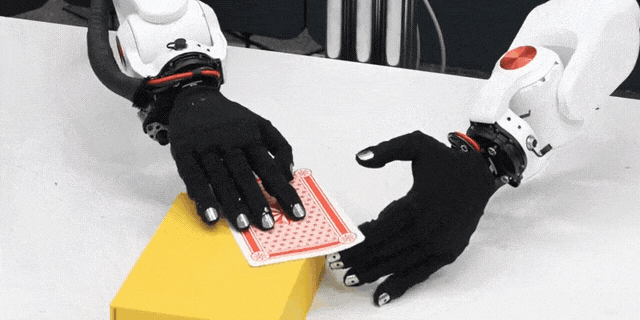
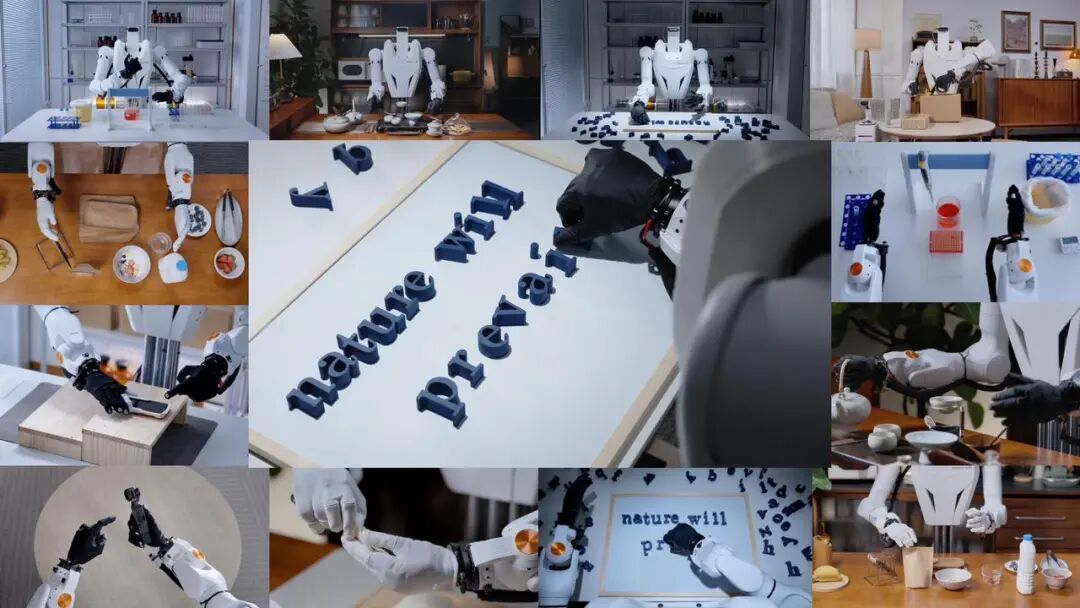
过去这几年关于机器人的视频层出不穷,会跳舞的、会打拳的、会后空翻的各种机器人争奇斗艳,但这些演示大多建立在预先编好的程序和提前设定好的场景之上,机器人把一套排演过无数遍的动作演出来,换一个场景,就常常无所适从。对于具身智能行业而言,一种路线是更加侧重“具身”,把力气花在身体上,让关节更多、更灵活、更结实,先把一副好身板造出来。另一种则把重心放在“智能”上,难点落到那套能听懂指令、看懂环境、自己决定怎么动手的通用模型上。自然意志走的是后一条路。自然意志希望让机器人学会人类千百年来积攒下来的经验,不必局限在训练数据出现过的场景和动作里。这套“大脑”一旦成形,才能真正走进千家万户,走进烟火寻常。它不用为每一间厨房、每一双手单独写一套程序,如同通用版的操作系统,换在哪怕任意一具机器的躯体上,都能为人服务。过去几年,人们已经熟悉了 AI 的能力,写文章、做翻译、敲代码、生成图片。这些任务有一个共同的底子,输入和输出都是符号,文字能拆解成词,图像能拆解成像素,规则相对说得清。而一旦让机器动手,哪怕只是包一只馄饨,难度立刻上了几个量级。同样是把馄饨皮拿起来,人做这件事几乎不用思考,从哪个角度下手、用几根手指、使多大的力,手指搭上去就知道了。但是机器没有这种本能,对于机器而言,它得先看清物体在哪里,再算清楚手指、物体和桌面三者之间力的大小、方向和位置怎么变化,还要把物体的重量、材质、摩擦力都考虑进去,而这一切要在极短的时间里完成。失之毫厘,结局就是馄饨皮滑落,或者在馄饨皮上戳出一个洞。
 下载APP
 报料
 关于